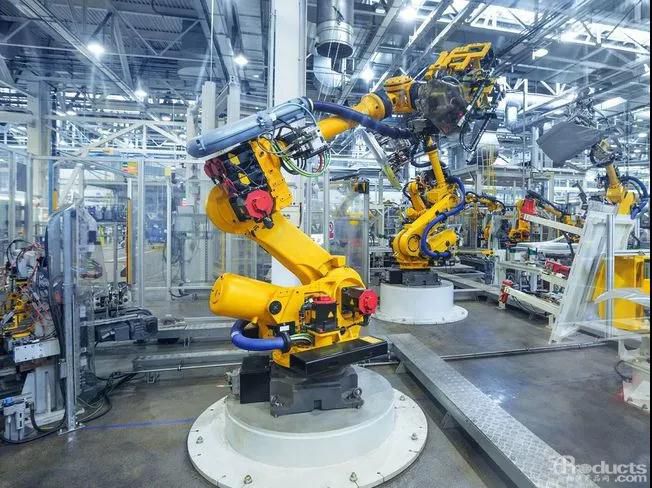
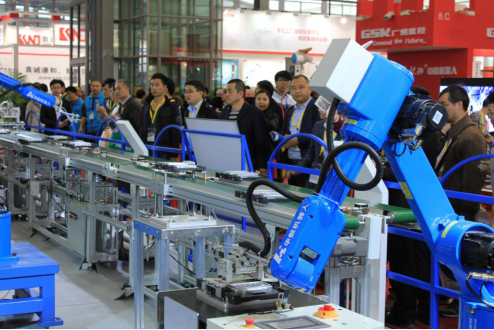
关节型工业机器人 智能制造的核心装备与发展趋势
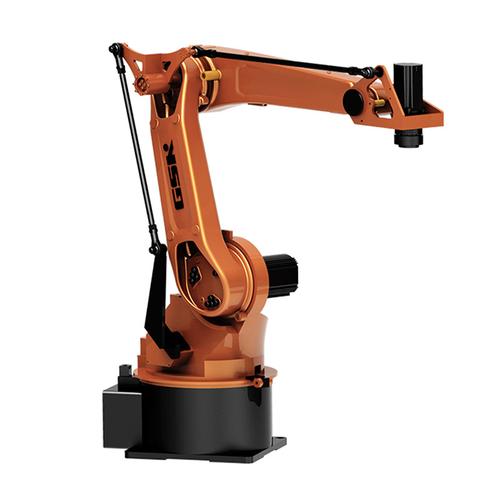
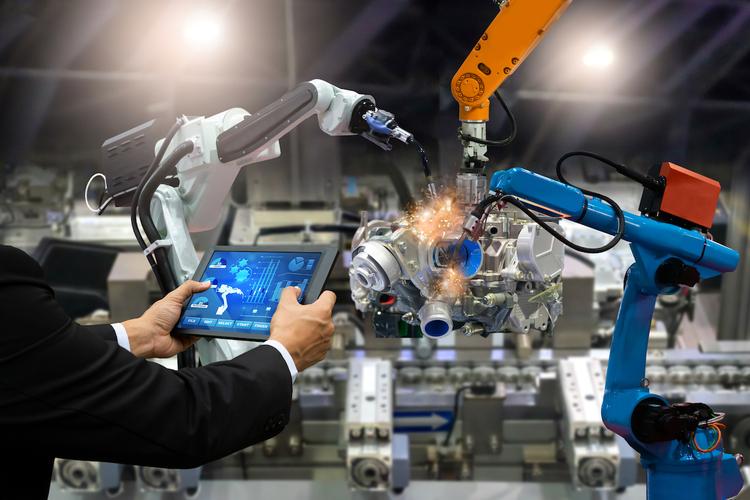
关节型机器人是工业机器人制造领域中应用最广泛、技术最成熟的一类产品。它以多关节串联结构模仿人类手臂的运动方式,具备灵活的空间姿态调整能力和较大的工作范围,广泛应用于焊接、搬运、喷涂、装配、打磨等工业场景,是现代智能制造体系中的核心装备之一。
一、结构原理与技术特点
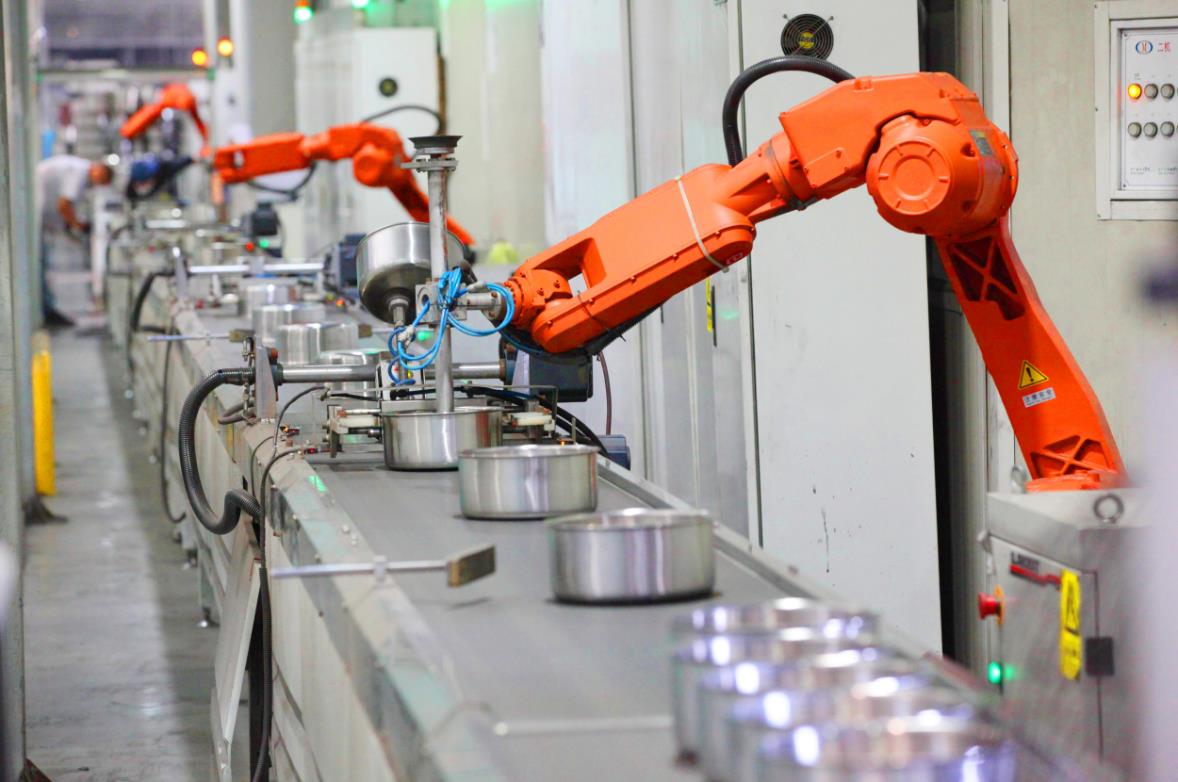
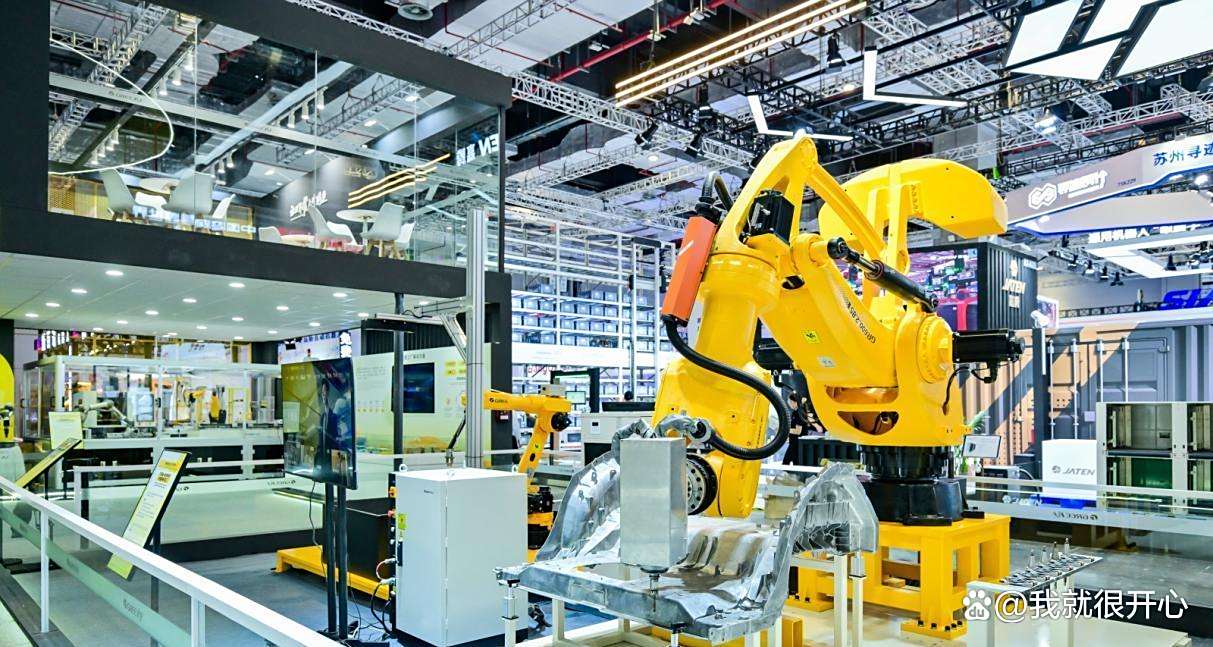
关节型机器人通常由底座、腰部、大臂、小臂、手腕等部分组成,通过6个或更多旋转关节实现空间六自由度运动。其核心特点包括:
- 高灵活性:多关节串联结构使机器人能够在复杂空间中灵活调整末端执行器姿态,适应多样化的作业需求。
- 大工作范围:通过臂展设计,关节型机器人可覆盖较大的作业空间,适合中大型工件的加工与搬运。
- 高重复定位精度:依托伺服驱动与精密减速器,重复定位精度可达±0.02mm级别,满足精密制造要求。
- 负载能力多样:从几公斤到数百公斤不等,可覆盖轻载装配到重载搬运的广泛需求。
二、典型应用场景
在工业机器人制造领域,关节型机器人的应用贯穿多个行业:
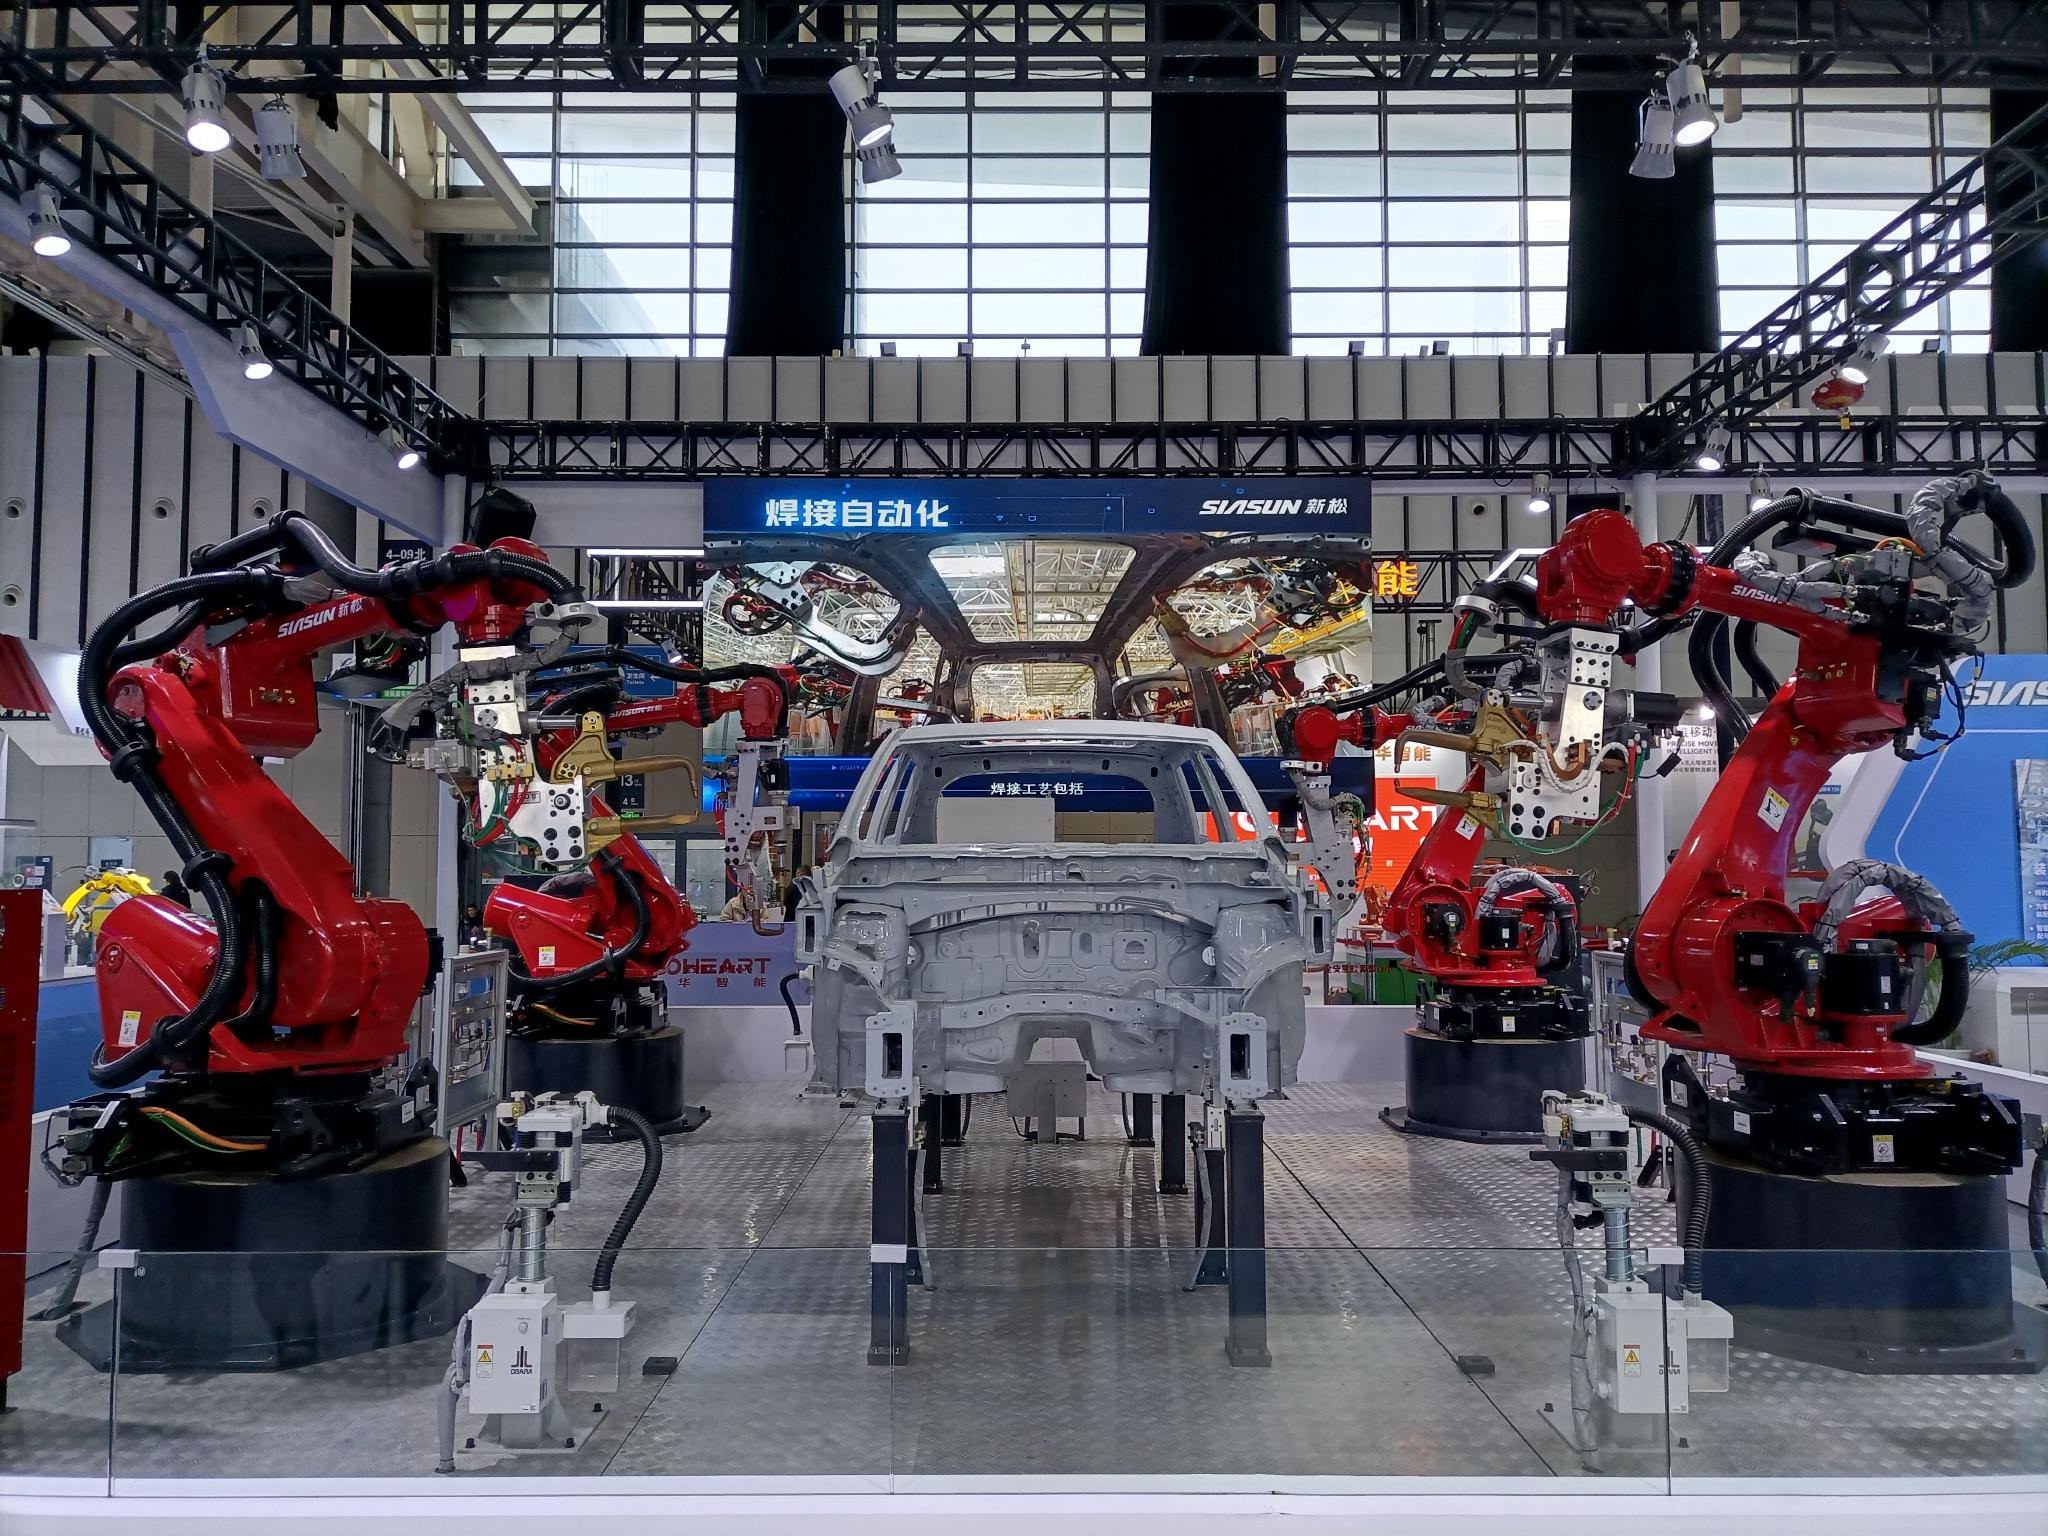
- 汽车制造:车身焊接、零部件搬运、涂胶密封等工序大量采用六轴关节型机器人;
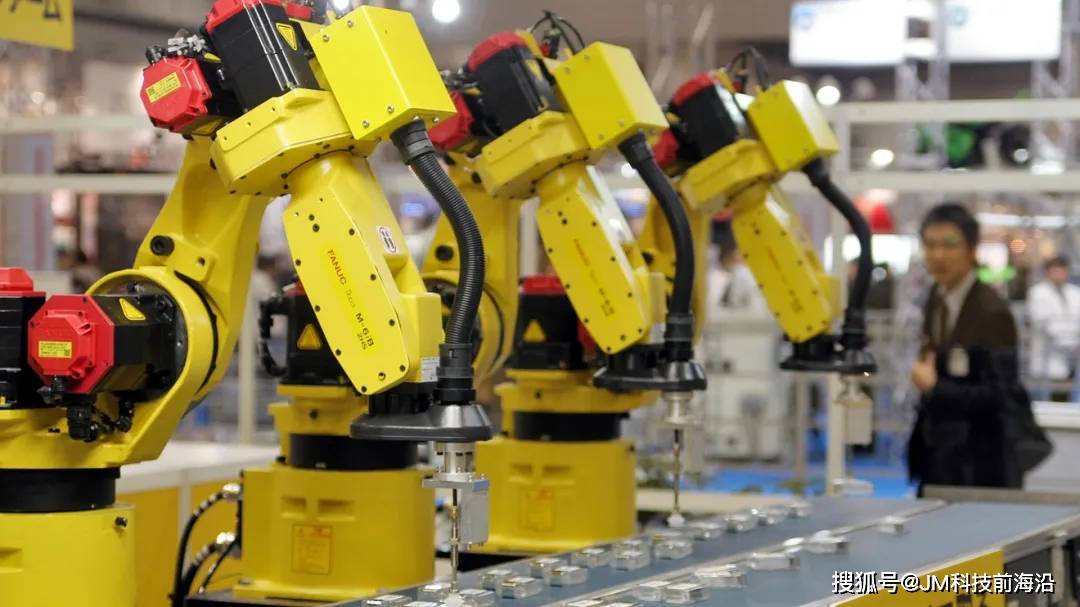
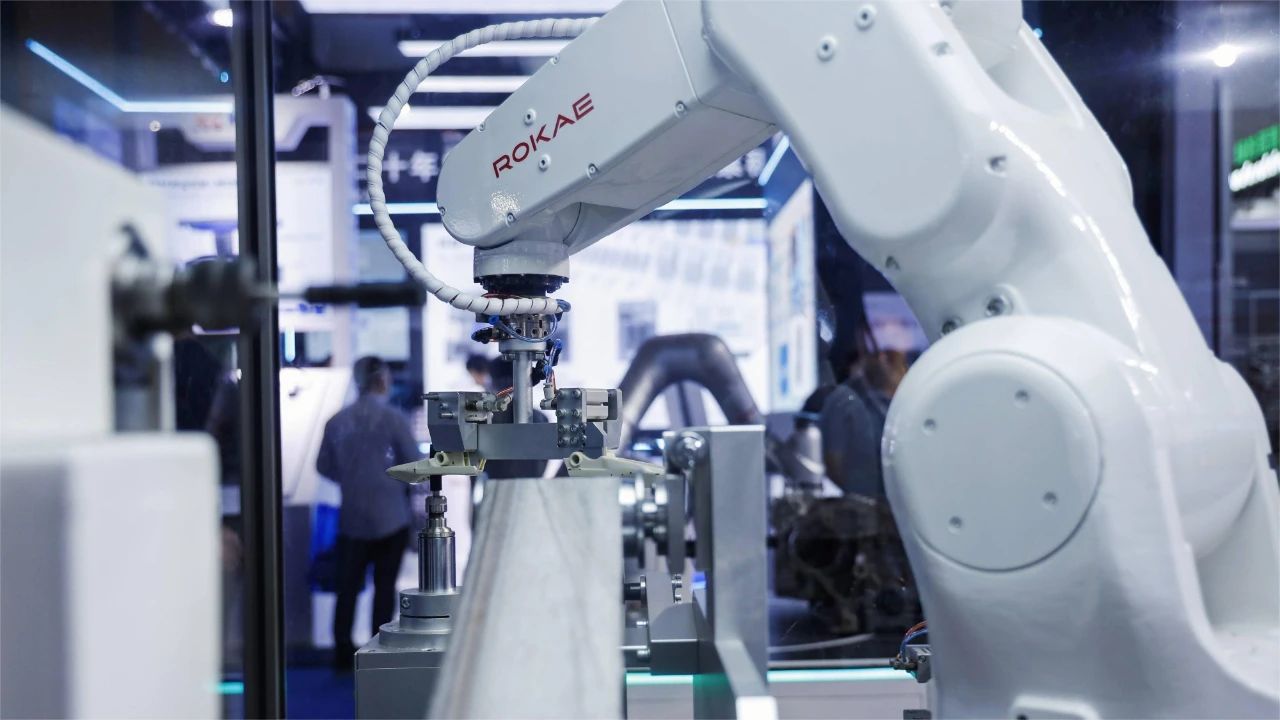
- 3C电子:小型关节型机器人用于精密装配、检测与上下料;
- 金属加工:打磨、抛光、去毛刺等工序依赖其柔性轨迹控制能力;
- 物流仓储:码垛、分拣等场景中,大负载关节型机器人发挥重要作用。
三、制造关键环节
关节型工业机器人的制造涉及 multiple 核心技术环节:本体结构设计与铸件加工、伺服电机与精密减速器的选配、控制器与运动控制算法的开发、以及整机标定与性能测试。其中,减速器、伺服系统和控制器三大核心零部件占整机成本的主要部分,也是国内机器人制造企业重点突破的方向。国产关节型机器人在精度、稳定性与可靠性方面持续提升,逐步缩小与国际领先水平的差距。
四、发展趋势
面向关节型机器人制造呈现以下趋势:一是轻量化与模块化设计,降低本体重量并提升部署效率;二是与协作机器人技术融合,提升人机协作安全性;三是智能化升级,通过集成力控、视觉与AI算法,增强自适应作业能力;四是国产化率持续提高,核心零部件自主可控成为产业升级的关键驱动力。
关节型机器人作为工业机器人制造的主力品类,其技术水平与产业规模直接反映一个国家的智能制造能力。随着核心零部件国产化推进和应用场景不断拓展,关节型机器人将在制造业转型升级中发挥更加重要的支撑作用。
如若转载,请注明出处:http://www.googleelani.com/product/37.html
更新时间:2026-11-01 12:46:31