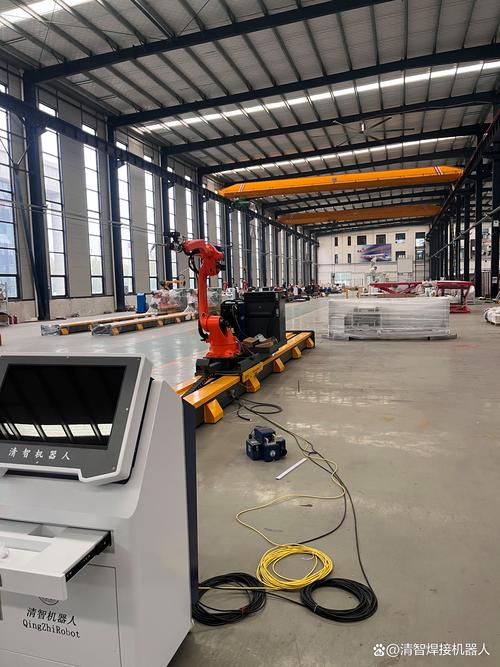
智能工厂改造必学 PLC与工业机器人高效联动技术
引言
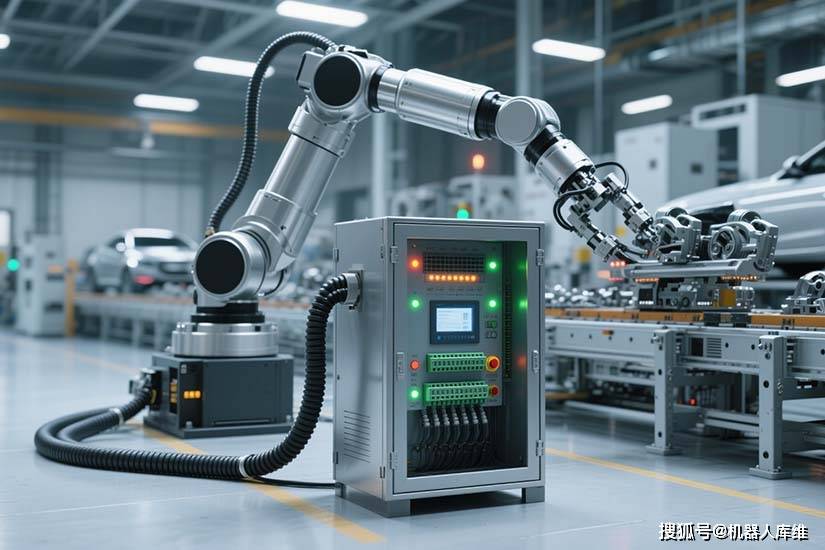
在智能制造浪潮下,智能工厂改造已成为制造企业提升竞争力的关键路径。其中,工业机器人作为执行单元的核心,与作为控制中枢的PLC(可编程逻辑控制器)之间的高效联动,直接决定了产线的柔性、效率与可靠性。尤其在工业机器人制造领域,机器人本身的生产过程也大量依赖PLC与机器人的协同。本文将深入探讨PLC与工业机器人高效联动的关键技术、实现方法及在工业机器人制造场景中的应用实践,为智能工厂改造提供可落地的技术指南。
一、联动技术基础:通信协议与接口
PLC与工业机器人的联动首先建立在可靠的通信基础上。当前主流的联动方式包括:
- 硬接线I/O联动:通过数字量/模拟量信号直接交互,成本低、响应快,但灵活性差,适用于简单启停、安全互锁等场景。
- 现场总线通信:如PROFINET、EtherCAT、DeviceNet、CC-Link IE等,实现高速周期性数据交换,支持机器人状态、位置、报警等丰富信息传输,是当前智能工厂的主流方案。
- 工业以太网协议:如EtherNet/IP、OPC UA,支持跨厂商设备语义互操作,便于上层MES/SCADA系统集成,适用于数字化车间。
- 专用控制接口:部分机器人厂商提供专有接口(如ABB的Robot Web Services、KUKA的EthernetKRL),支持更深层次的控制与数据采集。
在工业机器人制造场景中,机器人本体装配线常采用PROFINET或EtherCAT实现PLC与装配机器人的实时同步,确保拧紧、涂胶、搬运等工序的节拍精准匹配。
二、高效联动核心机制
实现“高效”联动,需从时序、数据、安全三个维度设计机制。
1. 时序同步与节拍优化
机器人动作与PLC逻辑必须精确同步。常用方法包括:
- 握手信号机制:PLC发出启动指令后,机器人返回“忙”信号,完成后置位“完成”信号,PLC据此触发下一工序。需设计防抖与超时处理。
- 时钟同步:通过PTP(IEEE 1588)或NTP实现PLC与机器人控制器时钟同步,为分布式时序分析提供基准。
- 节拍预测与缓冲:利用PLC高速计数器与机器人轨迹规划数据,预测动作完成时间,动态调整上游供料速度,减少等待浪费。
2. 数据交互与状态监控
- 周期性数据交换:通过总线周期性地交换机器人关节位置、TCP速度、IO状态、报警代码等,PLC据此进行逻辑判断与安全联锁。
- 事件驱动通信:对于非周期性事件(如异常报警、质量检测结果),采用高优先级消息或中断机制,确保及时响应。
- 数据映射规范:建立统一的地址映射表(如PLC DB块与机器人信号区一一对应),避免地址冲突,便于维护。
3. 安全联动设计
- 安全PLC与机器人安全功能:采用PROFIsafe、CIP Safety等安全协议,实现急停、安全门、区域扫描等安全信号的可靠传输。机器人安全控制器与安全PLC之间需满足PL d/e等级。
- 安全区域互锁:通过PLC逻辑划分机器人工作区域,当人员进入时,触发减速或停止,并与机器人安全输入硬线连接作为冗余。
三、工业机器人制造中的典型联动场景
工业机器人制造本身是典型的离散制造过程,涉及零部件加工、装配、测试、喷涂、码垛等环节。PLC与机器人的高效联动在以下场景中尤为关键:
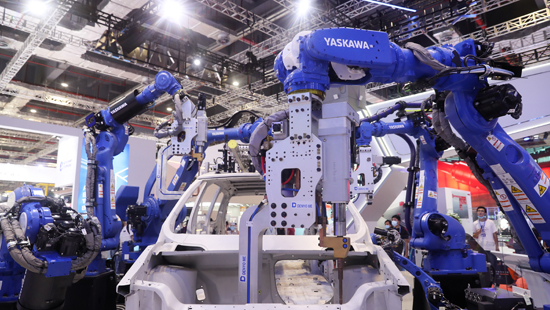
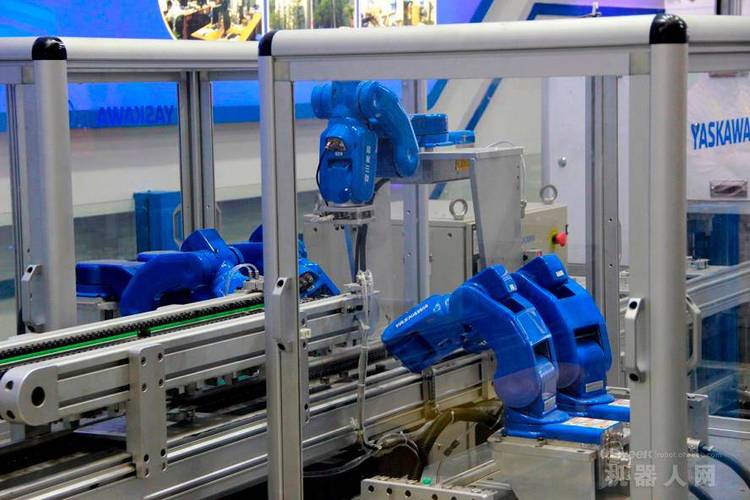
- 本体装配线:多台机器人协同完成减速器安装、电机装配、线束布置。PLC作为线体主控,协调各机器人工作站节拍,并通过总线采集拧紧扭矩、压装力等过程数据,实现质量追溯。
- 喷涂与涂胶:PLC控制输送链速度,机器人根据编码器反馈实时调整喷涂轨迹,确保涂层均匀。联动需处理速度匹配与轨迹同步。
- 测试与标定:机器人负载测试时,PLC控制加载装置并同步采集机器人各轴电流、温度数据,通过OPC UA上传至MES进行分析。
- 柔性切换:在多机型混线生产中,PLC根据MES下单信息,自动切换机器人程序号与工装参数,实现快速换产。
四、实施步骤与最佳实践
- 需求分析与协议选型:明确联动信息量、实时性要求与安全等级,选择合适的总线协议。优先选用支持IRT(等时同步实时)的PROFINET或EtherCAT以满足高精度同步。
- 接口定义与信号映射:制定详细的IO清单与数据块定义,采用标准化命名规范,预留20%余量。
- 程序架构设计:PLC程序采用模块化结构,将机器人通信封装为功能块(如FB_RobotHandshake),支持多台机器人复用;机器人程序亦需设计标准接口子程序。
- 联调与仿真:利用机器人离线编程软件与PLC仿真环境进行虚拟联调,验证逻辑时序;现场调试时使用总线分析仪监测通信负载与周期抖动。
- 运维与诊断:部署PROFINET诊断中继器或EtherCAT诊断工具,实时监控网络健康度;PLC程序中集成机器人报警代码解析功能,缩短故障恢复时间。
最佳实践建议:在关键联动环节增加心跳信号与看门狗机制;定期备份机器人控制器与PLC程序;建立联合调试文档,记录信号时序与异常处理流程。
五、未来趋势:从联动到融合
随着TSN(时间敏感网络)与5G技术的成熟,PLC与机器人的联动将向微秒级确定性通信演进。边缘计算网关可实现机器人数据的本地预处理与AI分析,进一步优化节拍与预测性维护。在工业机器人制造领域,数字孪生技术将实现虚拟调试与实时优化联动,推动智能工厂向自适应、自决策方向升级。
##
PLC与工业机器人的高效联动是智能工厂改造的基石技术。通过合理的通信架构、严谨的时序设计与完善的安全机制,制造企业可显著提升产线柔性与效率。在工业机器人制造这一高精度、多协作的场景中,深入掌握联动技术不仅有助于优化自身生产,更能为下游用户提供更可靠的智能装备。建议从业者从协议选型与标准化接口入手,结合仿真与诊断工具,持续迭代联动方案,为智能制造转型筑牢根基。
如若转载,请注明出处:http://www.googleelani.com/product/31.html
更新时间:2026-11-01 07:07:47