迷你工业机器人 让你的桌子成为小工厂,开启桌面制造新时代
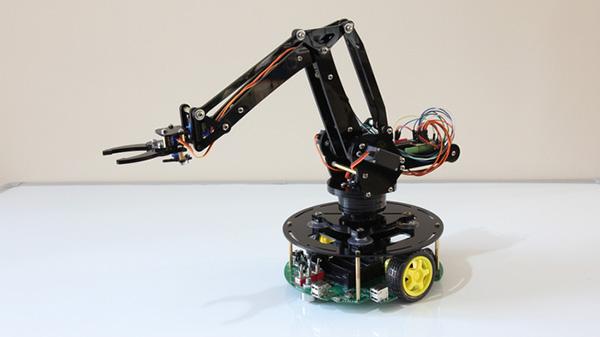
在传统印象中,工业机器人总是与庞大的厂房、昂贵的产线和专业工程师联系在一起。随着微型化、开源硬件和模块化设计的发展,一股“桌面工业革命”正在悄然兴起。迷你工业机器人——那些体积小巧、功能却足以模拟完整工业流程的机械臂——正让普通人的书桌变身为一座微型工厂。本文将从迷你工业机器人的概念出发,探讨其技术特点、应用场景以及个人或小团队如何参与这一领域的制造与创新。
一、什么是迷你工业机器人?
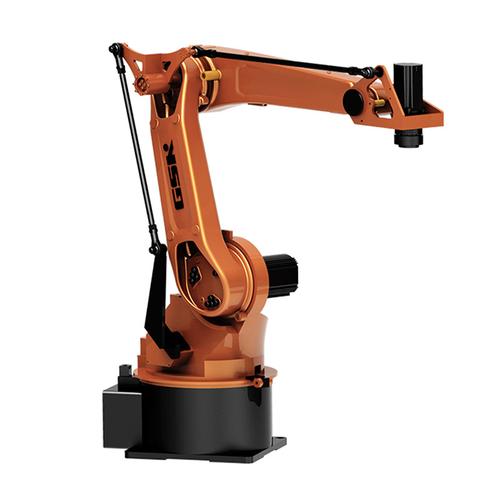
迷你工业机器人是工业机器人的微缩版本,通常具有3至6个自由度,重复定位精度可达毫米甚至亚毫米级。它们保留了工业机器人的核心架构:控制器、伺服驱动、机械臂本体和末端执行器,但整体尺寸缩小至桌面可容纳的范围。常见的形态包括小型多关节机械臂、SCARA桌面版、Delta并联机器人以及直角坐标机器人。这类机器人多采用开源控制软件(如ROS)、3D打印结构件和轻量化伺服电机,成本从数百元到数千元不等,远低于传统工业机器人。
其核心价值在于:把工业级的分拣、码垛、装配、焊接(模拟)等工序浓缩到一张桌面上,让学习者、创客和小型工作室能够以极低的门槛体验真实的工业自动化流程。
二、让桌子成为小工厂:关键要素与搭建路径
要将桌面变成“小工厂”,迷你工业机器人必须与其他自动化要素协同工作。一个完整的桌面制造单元通常包含以下组件:
- 迷你工业机器人本体:负责执行抓取、搬运、装配等动作。
- 视觉系统:普通USB摄像头或树莓派摄像头配合OpenCV,可实现颜色识别、形状匹配和定位,引导机器人完成智能分拣。
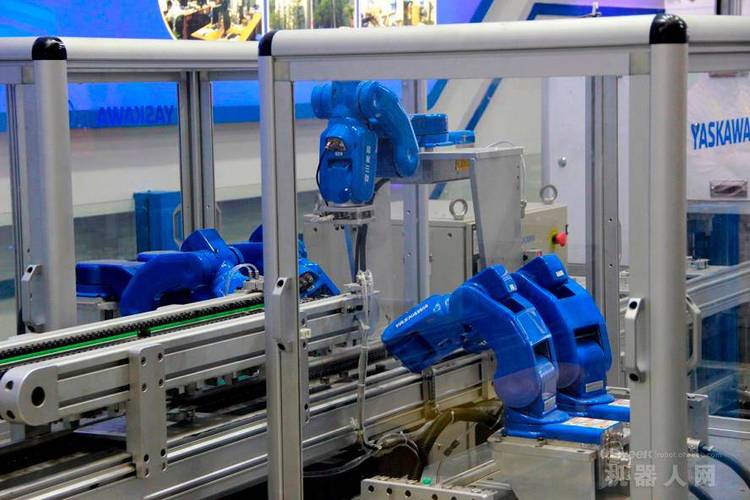
- 传送带/转盘:小型直流电机驱动的传送带可模拟流水线节拍,实现连续供料和工序衔接。
- 末端执行器:根据任务快速更换吸盘、夹爪、画笔或焊枪模型,扩展机器人的作业能力。
- 控制中枢:上位机(PC或树莓派)运行调度程序,通过串口或Wi-Fi与机器人控制器通信,协调视觉、传送带和机械臂的动作。
搭建一套桌面小工厂的典型步骤如下:
- 选择开源硬件平台(如Arduino + 舵机方案,或购买商业迷你机械臂套件);
- 学习基本的机器人运动学(正逆解)和轨迹规划;
- 集成视觉库,编写“识别—定位—抓取”的闭环脚本;
- 设计并3D打印工装夹具和传送带支架;
- 调试并优化生产节拍,完成一个可重复的自动化任务(如按颜色分拣积木块并码垛)。
三、应用场景:从教育到小微制造
迷你工业机器人的应用远不止于“玩具”。其应用场景正在不断扩展:
- 工程教育与培训:高校和职业院校用它讲授机器人学、自动控制、机器视觉等课程,学生可在桌面上完成工业级项目的原型验证。
- 创客与DIY:爱好者用它搭建自动化写作机器人、咖啡拉花助手、桌面拍摄云台等创意装置。
- 小微生产:小型工作室可利用桌面机器人单元进行小批量零件的分拣、点胶、标签粘贴或简单装配,省去人工重复劳动。
- 快速原型验证:产品研发团队可用迷你机器人模拟生产线工序,验证夹具设计和工艺流程,缩短开发周期。
需要指出的是,迷你工业机器人在负载、速度和精度上与工业级设备仍有差距,其定位是教育、原型验证和小微自动化,而非替代产线工人。
四、工业机器人制造:普通人如何参与?
“工业机器人制造”听起来遥不可及,但在迷你化趋势下,个人和小团队完全可以从零开始制造一台属于自己的迷你工业机器人。参与路径主要包括:
- 从开源项目起步:参考GitHub上的开源机械臂项目(如Arduino Robot Arm、Dobot衍生的学习项目),获取结构图纸和控制代码。
- 模块化采购与3D打印:购买标准舵机、步进电机和铝型材,结合3D打印的关节件,自行组装机械臂本体。
- 控制系统自研:采用Arduino或STM32作为底层控制板,上位机用Python编写运动控制和任务调度程序,逐步迭代功能。
- 参与社区协作:加入创客空间或线上社区,共享结构图、代码和调试经验,降低单打独斗的门槛。
- 向专业化进阶:当基础版本稳定后,可尝试升级闭环步进电机、加装力传感器或使用ROS进行整机编程,使桌面机器人具备接近工业级的功能架构。
##
迷你工业机器人架起了工业自动化与个人创造力之间的桥梁。它让复杂的生产线逻辑变得触手可及,也让“工业机器人制造”走下神坛,成为每个好奇者都能尝试的实践项目。当你的桌面上出现一台有条不紊分拣物料的小机械臂时,一座微型智能工厂就已经诞生。随着微型伺服、边缘计算和AI视觉的进一步普及,桌面小工厂的能量还将持续放大——不妨现在就动手,让创意在方寸之间运转起来。
如若转载,请注明出处:http://www.googleelani.com/product/25.html
更新时间:2026-11-01 05:51:26